
Yeni tip yüksek hassasiyetli altı eksenli kuvvet sensörünün tasarımı ve araştırılması
2025-03-01
Geleneksel tek eksenli kuvvet sensörleri artık modern üretim ve teknolojinin ihtiyaçlarını karşılayamıyor. Altı eksenli kuvvet sensörleri birçok bilim insanının giderek daha fazla ilgisini çekmektedir. Altı eksenli kuvvet sensörleri aynı anda altı yöndeki kuvvetleri ve torkları ölçebilir ve makinelerde, robot kollarında, havacılıkta, biyotıpta ve diğer alanlarda yaygın olarak kullanılır. Ancak şu anda üzerinde çalışılan altı eksenli kuvvet sensörleri genel olarak pek çok soruna sahiptir. Daha ileri araştırmalar için yüksek hassasiyetli ve yüksek hassasiyetli sensörlere acilen ihtiyaç duyulmaktadır. Bu makale teorik analiz, sonlu eleman simülasyonu ve simülasyon deneylerini birleştirir ve mevcut sensör araştırmalarına dayanarak sensörün yapısını optimize eder. Yeni tip yüksek hassasiyetli altı eksenli kuvvet sensörü önerilmiştir. Ana araştırma içerikleri şunları içerir:
1. Sensörün çeşitli performanslarının derinlemesine analizinden ve sensör geometrik parametreleriyle sensör performansındaki değişim yasasını araştırdıktan sonra. Yeni tip kompozit ışın tipi altı eksenli kuvvet sensörü yapısı önerilmiştir. Sensör basit bir yapıya, belirgin deformasyona ve yama pozisyonunun kolay çalıştırılmasına sahiptir. Sensörün boyut parametrelerini belirlemek için ortogonal test ve sonlu elemanlar simülasyon yöntemleri kullanılır.
2. Sensör modelini oluşturmak için abaqus analiz yazılımını kullanın ve sensör üzerinde statik ve dinamik analiz gerçekleştirin. Sensörün dış kuvvet yükü altında gerinim dağılımı ve sensörün ilk altı mertebesinin doğal frekansı elde edilir. Sonuçlar sensörün iyi bir doğrusallığa sahip olduğunu göstermektedir.
3. Whits dalgalanma kabının temel prensibine dayanarak, altı boyutlu kuvvet sensörünün düzenini belirleyin. Sonlu elemanlar yönteminin analiz sonuçlarına göre elastik gövdenin deformasyon alanını belirleyin, sensör yapısının ölçeğini birleştirin ve üzerinde makul yerleşim yapın. Çıkışı uygun şekilde artırın ve yama üzerindeki altı boyutlu kuvvet sensörünün boyutlar arası bağlantı problemini azaltın.
4. Sensör için özel bir kalibrasyon cihazı geliştirin. Sensörün yapısına ve şekline göre bir dizi özel sensör kalibrasyon cihazı tasarlayın. Simülasyon deneyinin sonuçlarına göre sensör ayrıştırılmıştır. Aralarındaki ilişkiyi hesaplamak ve sensörün kalibrasyon çalışmasını tamamlamak için kare yöntemini ve BP sinir ağı yöntemini kullanın. Çalışma, BP sinir ağı yönteminin daha iyi bir ayrıştırma etkisine sahip olduğunu gösteriyor.
RELATED NEWS
-
Küçük Alanlarda Hassasiyet: Changzhou Doğru Ölçüm, Yeni Yüksek Performanslı Minyatür Sıkıştırma ve Germe Yük Hücrelerini Tanıtıyor
Küçük Alanlarda Hassasiyet: Changzhou Doğru Ölçüm, Yeni Yüksek Performanslı Minyatür Sıkıştırma ve Germe Yük Hücrelerini Tanıtıyor
-
Changzhou Right Measurement Yeni Körük Tipi Yük Hücresini Piyasaya Sürüyor: Hijyenik ve Zorlu Ortamlar için Nihai Çözüm
CHANGZHOU, ÇİN – Endüstriyel tartım teknolojisinde lider yenilikçilerden biri olan Changzhou Right Measurement And Control System CO., LTD., en yeni Körük Tipi Yük Hücresinin resmi lansmanını duyurmaktan gurur duyar. Hassasiyet için tasarlanan ve dünyanın en zorlu üretim hatlarına dayanacak şekilde üretilen bu yeni ürün, gıda, ilaç ve ambalaj sektörlerinde güvenilirliği yeniden tanımlayacak.
-
Yapı Sağlığının Takibinde Kolon Kuvveti Sensörü Kullanılabilir mi?
Altyapı sistemleri büyüdükçe, daha karmaşık hale geldikçe ve güvenlik ve güvenilirlik açısından daha talepkar hale geldikçe, modern mühendislikte yapısal sağlık izleme (SHM) giderek daha önemli hale geldi. Köprüler, binalar, endüstriyel çerçeveler ve ağır makinelerin tümü, hasar veya yorgunluğun erken belirtilerini tespit etmek için doğru yük bilgilerine güvenir. Bu bağlamda kolon kuvvet sensörleri uzun vadeli yapısal izleme için pratik bir çözüm olarak dikkat çekmektedir. Peki bir kolon kuvveti sensörü yapısal sağlığın izlenmesi için gerçekten kullanılabilir mi? Cevap evettir; doğru uygulandığında.
-
Kolon Sıkıştırma Kuvveti Sensörünün Sahada Kalibre Edilmesi
Kolon sıkıştırma kuvveti sensörleri, pres makineleri, yapısal testler, yük izleme ve tartım sistemleri gibi ağır hizmet tipi endüstriyel uygulamalarda yaygın olarak kullanılmaktadır. Özellikle kurulum, bakım veya uzun süreli çalıştırma sonrasında doğru kuvvet ölçümü sağlamak için saha kalibrasyonu önemlidir. Laboratuvar kalibrasyonundan farklı olarak saha kalibrasyonu, arıza süresini en aza indirirken gerçek çalışma koşullarını da hesaba katmalıdır. Bu makalede, pratik ve güvenilir yöntemler kullanılarak bir kolon sıkıştırma kuvveti sensörünün sahada nasıl kalibre edileceği açıklanmaktadır.
-
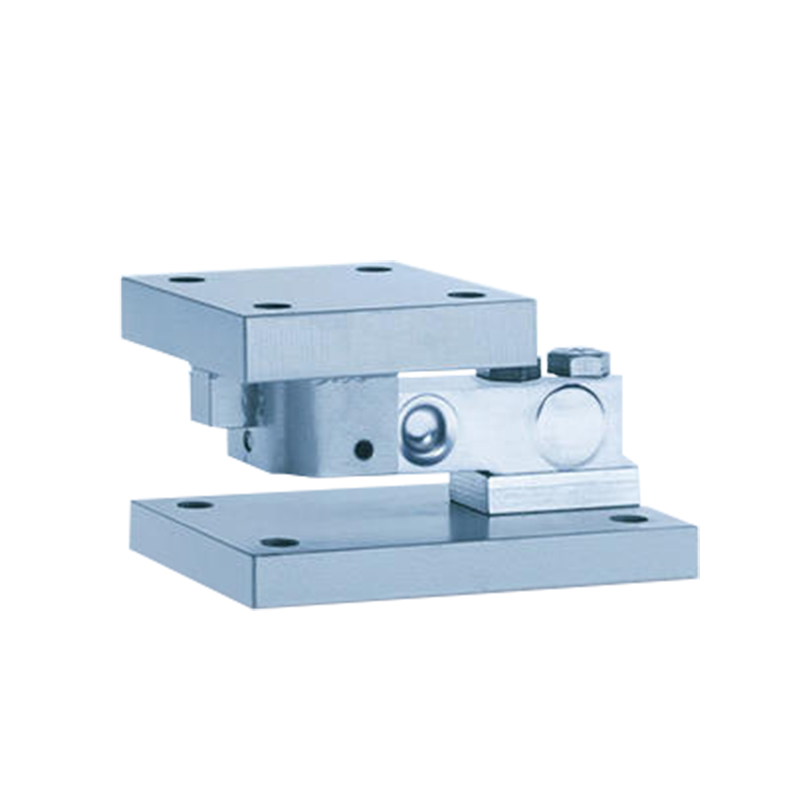
Tartım Modülü İletişim Hatalarında Yaygın Sorun Giderme
Tartım modülleri, modern endüstriyel tartım sistemlerinin temel bileşenleridir ve yük hücreleri, bağlantı kutuları ve kontrol sistemleri arasında doğru veri iletimini sağlar. Silolar, tanklar, konveyörler ve platform kantarları gibi uygulamalarda güvenilir ağırlık ölçümü ve proses kontrolü için istikrarlı iletişim kritik öneme sahiptir. Ancak çeşitli mekanik, elektriksel ve çevresel faktörler nedeniyle iletişim hataları meydana gelebilir. Yaygın sorunları ve bunların nasıl giderileceğini anlamak, kesinti süresini en aza indirmeye ve sistem doğruluğunu korumaya yardımcı olur.
-

Çok Modüllü Endüstriyel Tartım Sisteminin Kalibre Edilmesi
Çok modüllü endüstriyel tartım sistemleri, ağırlığı doğru bir şekilde ölçmek için birden fazla yük hücresinin birlikte çalıştığı silolarda, tanklarda, haznelerde, konveyör kantarlarında ve ağır hizmet platformlarında yaygın olarak kullanılmaktadır. Tutarlı okumalar, mevzuata uygunluk ve güvenilir proses kontrolü sağlamak için uygun kalibrasyon şarttır. Bu makalede, çok modüllü bir endüstriyel tartım sisteminin nasıl kalibre edileceği açıklanmakta ve uzun vadeli doğruluk ve performansın korunmasına yardımcı olan en iyi uygulamalar özetlenmektedir.
-
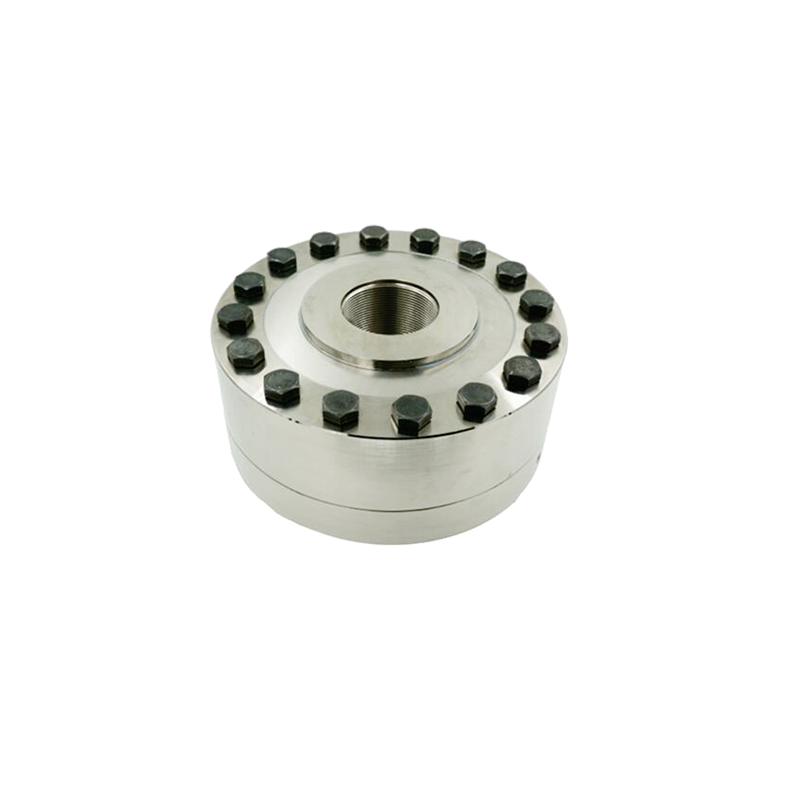
Flanş Kuvveti Sensörünün Kararsız Okumalar Vermesine Neden Olan Nedir?
Flanş kuvveti sensörleri endüstriyel uygulamalarda cıvatalı bağlantılarda, flanşlı bağlantılarda ve mekanik düzeneklerde sıkma kuvvetini, sıkıştırmayı ve ön yükü ölçmek için yaygın olarak kullanılır. Gerçek zamanlı geri bildirim sağlama yetenekleri güvenlik, performans ve güvenilirliğin sağlanması açısından kritik öneme sahiptir. Ancak pratikte kullanıcılar bazen sistem doğruluğundan ve operasyonel verimlilikten ödün verebilecek kararsız veya dalgalı okumalarla karşılaşabilirler. Kararsız okumaların yaygın nedenlerini anlamak, mühendislerin ve teknisyenlerin hassas kuvvet ölçümü yapmasına yardımcı olabilir.
-
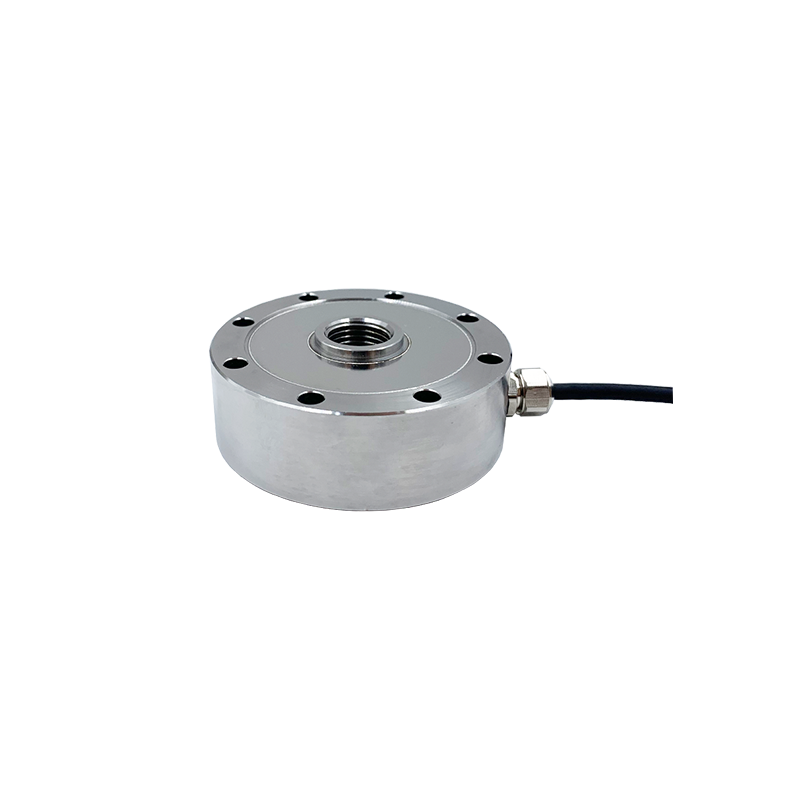
Flanş Sıkıştırma Kuvveti Sensörünün Cıvatalı Bağlantıya Takılması
Flanş sıkıştırma kuvveti sensörleri, makine mühendisliği, enerji, otomotiv ve endüstriyel otomasyon gibi sektörlerde cıvatalı bağlantılarda sıkma kuvvetini ve ön yükü ölçmek için yaygın olarak kullanılır. Doğru kuvvet ölçümü, uzun süreli stabilite ve güvenilir veriler sağlamak için doğru kurulum şarttır. Bu kılavuz, mühendisler ve teknik kullanıcılar için uygun pratik adımlar ve en iyi uygulamalarla flanş sıkıştırma kuvveti sensörünün cıvatalı bağlantıya nasıl düzgün şekilde monte edileceğini açıklamaktadır.
-
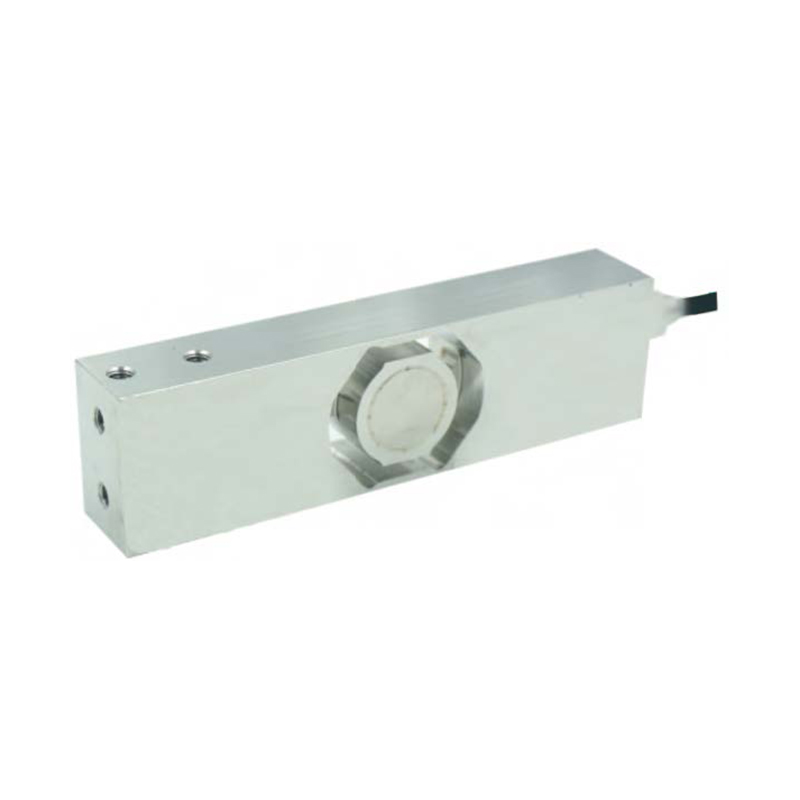
Tezgah Üstü Terazi için Tek Noktalı Yük Hücresi Nasıl Seçilir
Masaüstü terazileri veya platform terazileri olarak da bilinen tezgah terazileri perakende satışlarda, laboratuvarlarda, depolarda ve hafif endüstriyel ortamlarda yaygın olarak kullanılmaktadır. Bu tartım sistemlerinin kalbinde, yükler merkezin dışına yerleştirildiğinde bile doğru ölçümler sağlamak üzere özel olarak tasarlanmış bir sensör olan tek noktalı yük hücresi bulunur. Tezgah üstü terazi için doğru tek noktalı yük hücresini seçmek, uzun vadeli doğruluk, güvenilirlik ve uygulama gerekliliklerine uyum sağlamak açısından çok önemlidir.
-
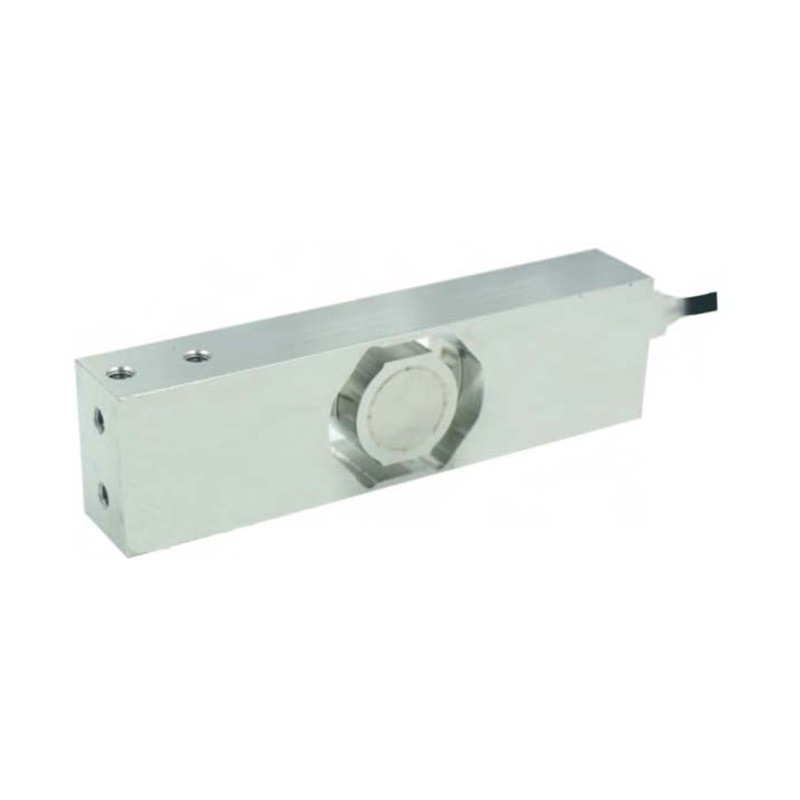
Tek Noktalı Yük Hücresinin Çalışma Prensibi Nedir?
Tek noktalı yük hücreleri, modern ölçüm sistemlerinde en sık kullanılan tartım sensörleri arasındadır. Elektronik perakende terazilerinde, tezgah terazilerinde, tıbbi ekipmanlarda ve hafif endüstriyel tartım platformlarında yaygın olarak bulunurlar. Yeni başlayanlar veya net bir teknik anlayış arayan kullanıcılar için tek noktalı yük hücresinin nasıl çalıştığını öğrenmek, yük ölçüm teknolojisini anlamak için sağlam bir temel sağlar.
-
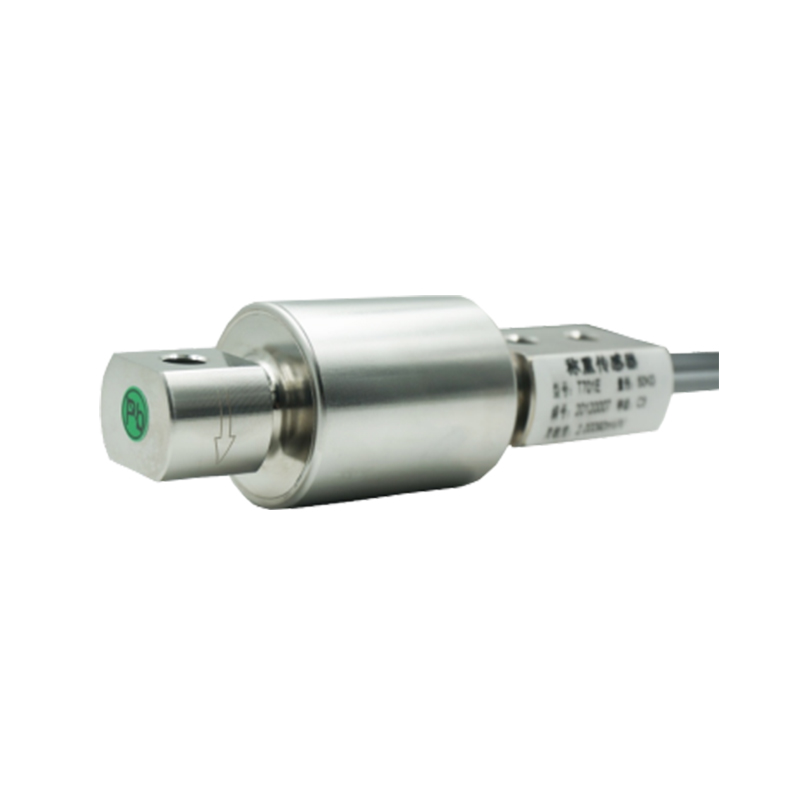
Körüklü Yük Hücresinin Doğruluğunu Hangi Faktörler Etkiler?
Körüklü yük hücreleri endüstriyel tartım sistemlerinde özellikle tank, silo, bunker ve harmanlama prosesleri gibi uygulamalarda yaygın olarak kullanılmaktadır. Kompakt yapıları ve sıkıştırma yüklerini kaldırabilme yetenekleri, onları imalat, kimyasal işleme ve gıda endüstrilerinde popüler bir seçim haline getiriyor. Ancak güvenilir ve hassas ölçümler elde etmek birçok faktöre bağlıdır. Körüklü yük hücresinin doğruluğunu neyin etkilediğini anlamak, tutarlı tartım sonuçları isteyen sistem tasarımcıları, mühendisler ve operatörler için çok önemlidir.
-
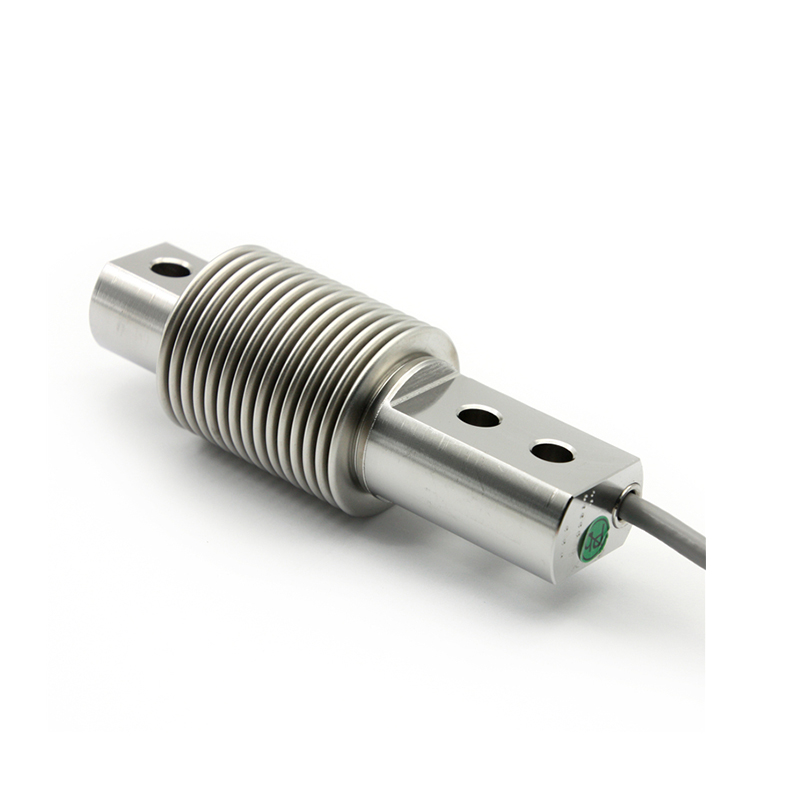
Körüklü Tip Yük Hücresinin Doğru Şekilde Monte Edilmesi
Körüklü tip yük hücreleri, tanklar, bunkerler, silolar ve dozajlama sistemleri gibi endüstriyel tartım uygulamalarında yaygın olarak kullanılmaktadır. Yüksek doğrulukları ve yanlış hizalamayı telafi etme yetenekleriyle bilinen bu yük hücrelerinin güvenilir ve uzun vadeli performans sunabilmesi için hâlâ doğru kuruluma ihtiyacı vardır. Körük tipi yük hücresinin nasıl düzgün şekilde monte edileceğini anlamak, hassas ölçüm elde etmek ve sensörü hasardan korumak için çok önemlidir.
-

6 Eksenli Kuvvet Sensörü Nedir?
Otomasyon, robot teknolojisi ve akıllı üretim ilerlemeye devam ettikçe hassas kuvvet ve tork ölçümü giderek daha önemli hale geliyor. En gelişmiş algılama teknolojileri arasında, karmaşık mekanik etkileşimleri birden fazla yönde ölçmek için tasarlanmış bir cihaz olan 6 eksenli kuvvet sensörü bulunmaktadır. 6 eksenli kuvvet sensörünün ne olduğunu ve nasıl çalıştığını anlamak, mühendislerin ve sistem entegratörlerinin modern uygulamalarda doğruluğu, güvenliği ve performansı artırmasına yardımcı olur.
-
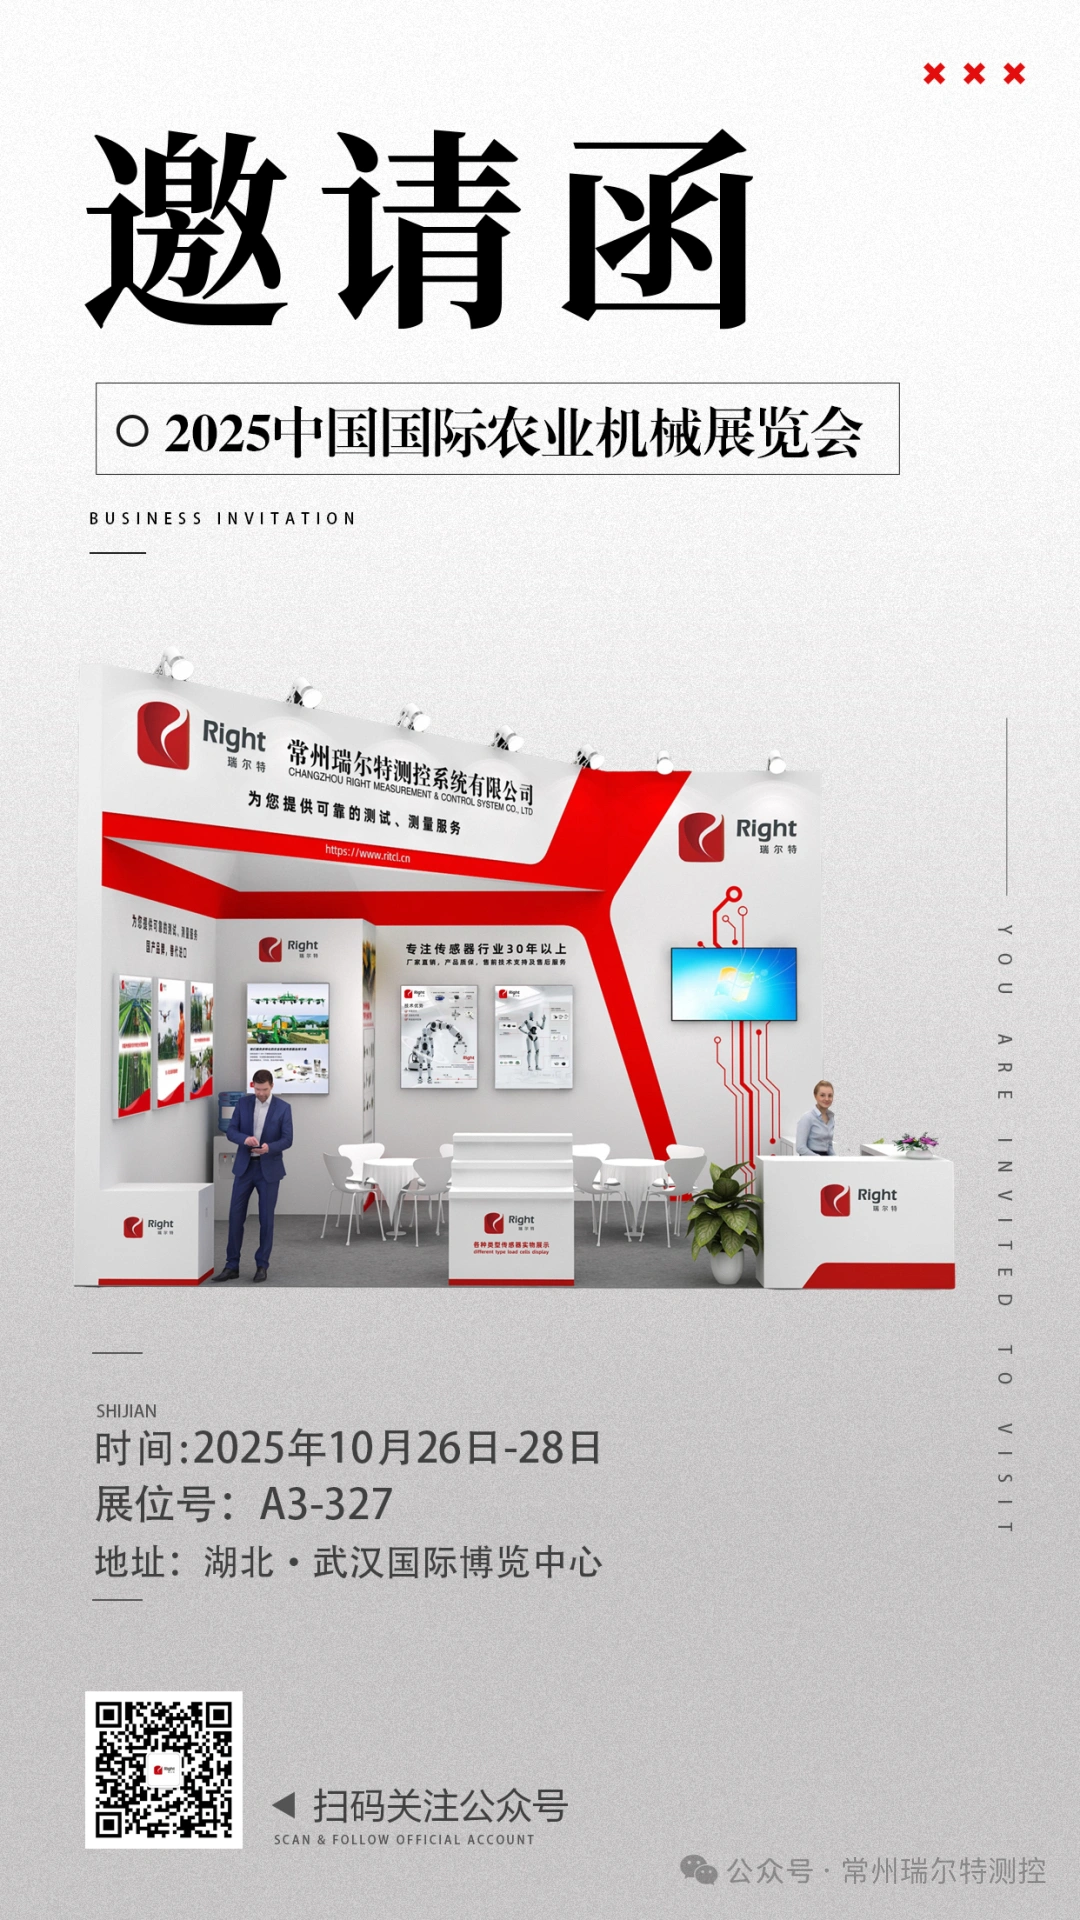
Asya'nın En İyi Tarım Makineleri Etkinliği Yaklaşıyor ve Changzhou Right, Temel Teknolojilerini Sergileyecek.
Jingchu'da altın bir sonbahar verimli sonuçlar vaat ediyor! 2025 Çin Uluslararası Tarım Makineleri Fuarı (Wuhan Tarım Makineleri Fuarı), 26-28 Ekim tarihleri arasında Wuhan Uluslararası Fuar Merkezi'nde görkemli bir şekilde açılacak.
-
Davetiye | Right Technology, sizi 2025 IEEE/RSJ Uluslararası Akıllı Robotlar ve Sistemler Konferansına katılmaya içtenlikle davet ediyor.
Robotik alanında dünyanın önde gelen iki uluslararası konferansından biri olan 2025 IEEE/RSJ Uluslararası Akıllı Robotlar ve Sistemler Konferansı (IROS 2025), 19-25 Ekim tarihleri arasında Hangzhou Uluslararası Fuar Merkezi'nde gerçekleşecek.
-
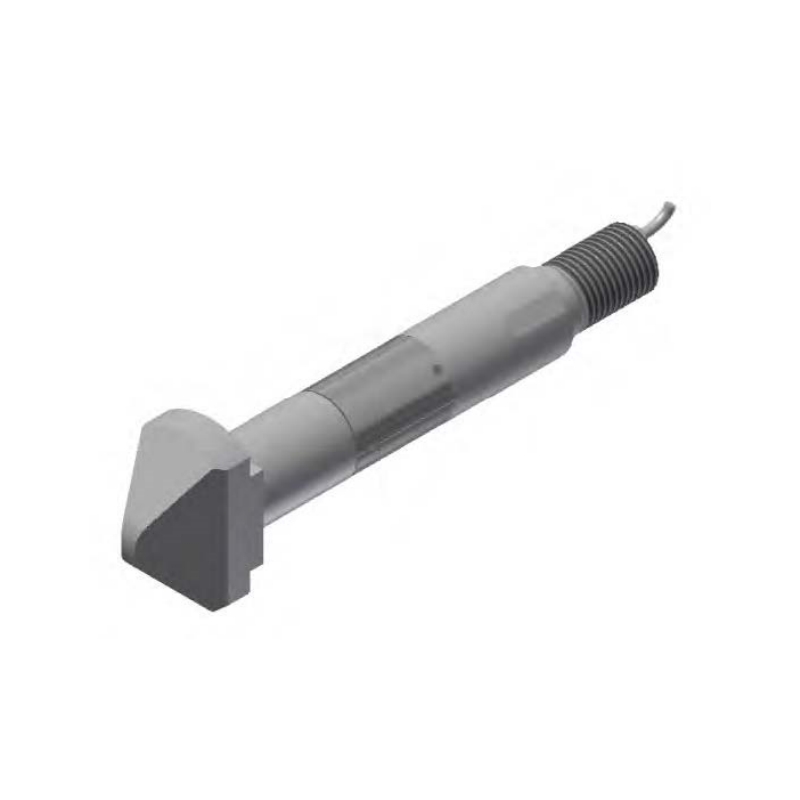
DOĞRU ÖLÇÜM VE KONTROL SİSTEMİ, Hassas Uygulamalar için Gelişmiş Özel Pin Yük Hücresini Piyasaya Sürüyor
Günümüzün hızla gelişen endüstriyel dünyasında doğru ve güvenilir kuvvet ölçümü çözümlerine olan ihtiyaç her zamankinden daha fazla. Bu talebin farkına varan DOĞRU ÖLÇÜM VE KONTROL SİSTEMİ en son yeniliğini tanıttı: Birçok endüstride olağanüstü hassasiyet, dayanıklılık ve uyarlanabilirlik sunmak üzere tasarlanan Özel Pimli Yük Hücresi.
-
Amplifikatör Sesi Artırır mı?
Ses teknolojisi dünyasında şu kadar yaygın soru vardır: Amplifikatör sesi artırır mı? Basit cevap evet; ancak pek çok insanın düşündüğü şekilde değil. Bir amplifikatör doğrudan ses yaratmaz. Bunun yerine zayıf elektrik sinyallerini güçlendirir, böylece hoparlörler bunları daha yüksek ve net sese dönüştürebilir. Amplifikatör olmasaydı birçok ses sistemi müzikte, filmlerde ve iletişim cihazlarında deneyimlediğimiz güçlü, yüksek kaliteli sesi üretemezdi.
-
Üç Tip Amplifikatör Nelerdir?
Elektronik ve ses mühendisliği alanında amplifikatörler, zayıf sinyalleri güçlendirmede ve onları pratik kullanım için yeterince güçlü hale getirmede merkezi bir rol oynar. Müzik sistemlerinden iletişim cihazlarına kadar amplifikatörler her yerdedir. Ancak tüm amplifikatörler aynı değildir. Aslında bunlar genellikle her biri belirli bir amaca hizmet eden üç ana tipe ayrılır: voltaj yükselteçleri, akım yükselteçleri ve güç yükselteçleri.
-
Amplifikatör Sadece Bir Hoparlör mü?
Ses teknolojisi dünyasında sıklıkla yaygın bir yanılgı ortaya çıkar: Birçok kişi amplifikatörün hoparlörle aynı olduğuna inanır. Her ikisi de herhangi bir ses sisteminin temel parçaları olsa da, çok farklı işlevleri yerine getirirler. Aradaki farkı anlamak, müziğin, sesin ve sinyallerin her gün duyduğumuz güçlü seslere nasıl dönüştüğünü anlamanın anahtarıdır.
-
Amplifikatörlerin Modern Endüstrilerdeki Çok Yönlü Uygulamaları
Hızlı teknolojik gelişme çağında amplifikatörler sayısız uygulamanın vazgeçilmez bileşenleri haline geldi. Tüketici elektroniğinden gelişmiş endüstriyel sistemlere kadar amplifikatörler, zayıf sinyalleri daha güçlü, kullanılabilir çıkışlara dönüştüren kritik cihazlar olarak hizmet eder. Performansı artırma, ses kalitesini iyileştirme ve sinyal bütünlüğünü koruma yetenekleri, onları hem günlük yaşamda hem de özel endüstrilerde en yaygın kullanılan elektronik bileşenlerden biri haline getiriyor.
-
Modern Endüstrilerde Dijital Göstergelerin Genişleyen Uygulamaları
Günümüzün hızla gelişen endüstriyel ortamında hassasiyet ve doğruluk her zamankinden daha önemli hale geldi. Ölçüm güvenilirliğinin sağlanmasında hayati rol oynayan araçlardan biri dijital göstergedir. Dijital kadranlı gösterge olarak da bilinen bu gelişmiş ölçüm cihazı, imalat, makine mühendisliği, kalite kontrol ve araştırma alanlarında geniş uygulamalar bulmuş ve bu da onu modern endüstriler için vazgeçilmez bir cihaz haline getirmiştir.
-
Endüstri Uygulamaları | Right'ın 48 Kanallı Yüksek Hassasiyetli 3D Kuvvet İzleme Sisteminin Uçak Kargo Net 3D Kuvvet Toplama Sistemlerinde Uygulanması
10.000 metrede, kargo ağları yalnızca kargonun ağırlığını değil, aynı zamanda türbülanslı darbe ve hızlı merkezkaç kuvvetlerinin ciddi zorluklarını da taşıyor. Kargo uçağı yüksek irtifada uçarken kargo ağı 20 ton kargo ağırlığına dayanabildiği gibi üç boyutlu darbe ve yırtılmaya da maruz kalıyor.
-
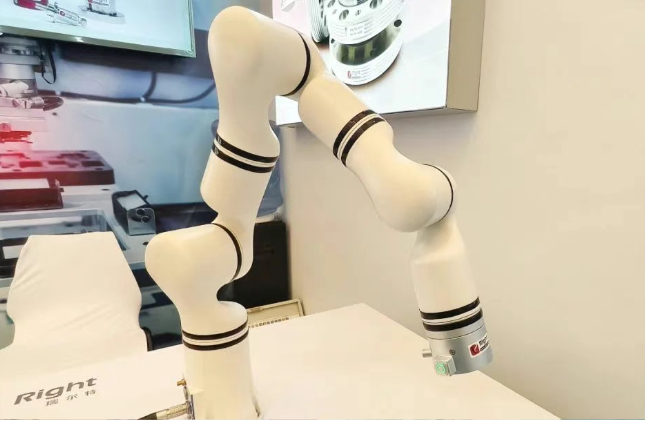
Hassas Algılama ve Akıllı Sürüş | Changzhou Right, AHTE 2025'te yenilikçi algılama çözümleriyle parlıyor
Küresel endüstriyel otomasyon ve akıllı montaj alanında büyük ilgi gören 18. Şangay Uluslararası Endüstriyel Montaj ve İletim Teknolojileri Fuarı (AHTE 2025), 9-11 Temmuz 2025 tarihleri arasında Şangay Yeni Uluslararası Fuar Merkezi'nde başarıyla gerçekleştirildi.
-
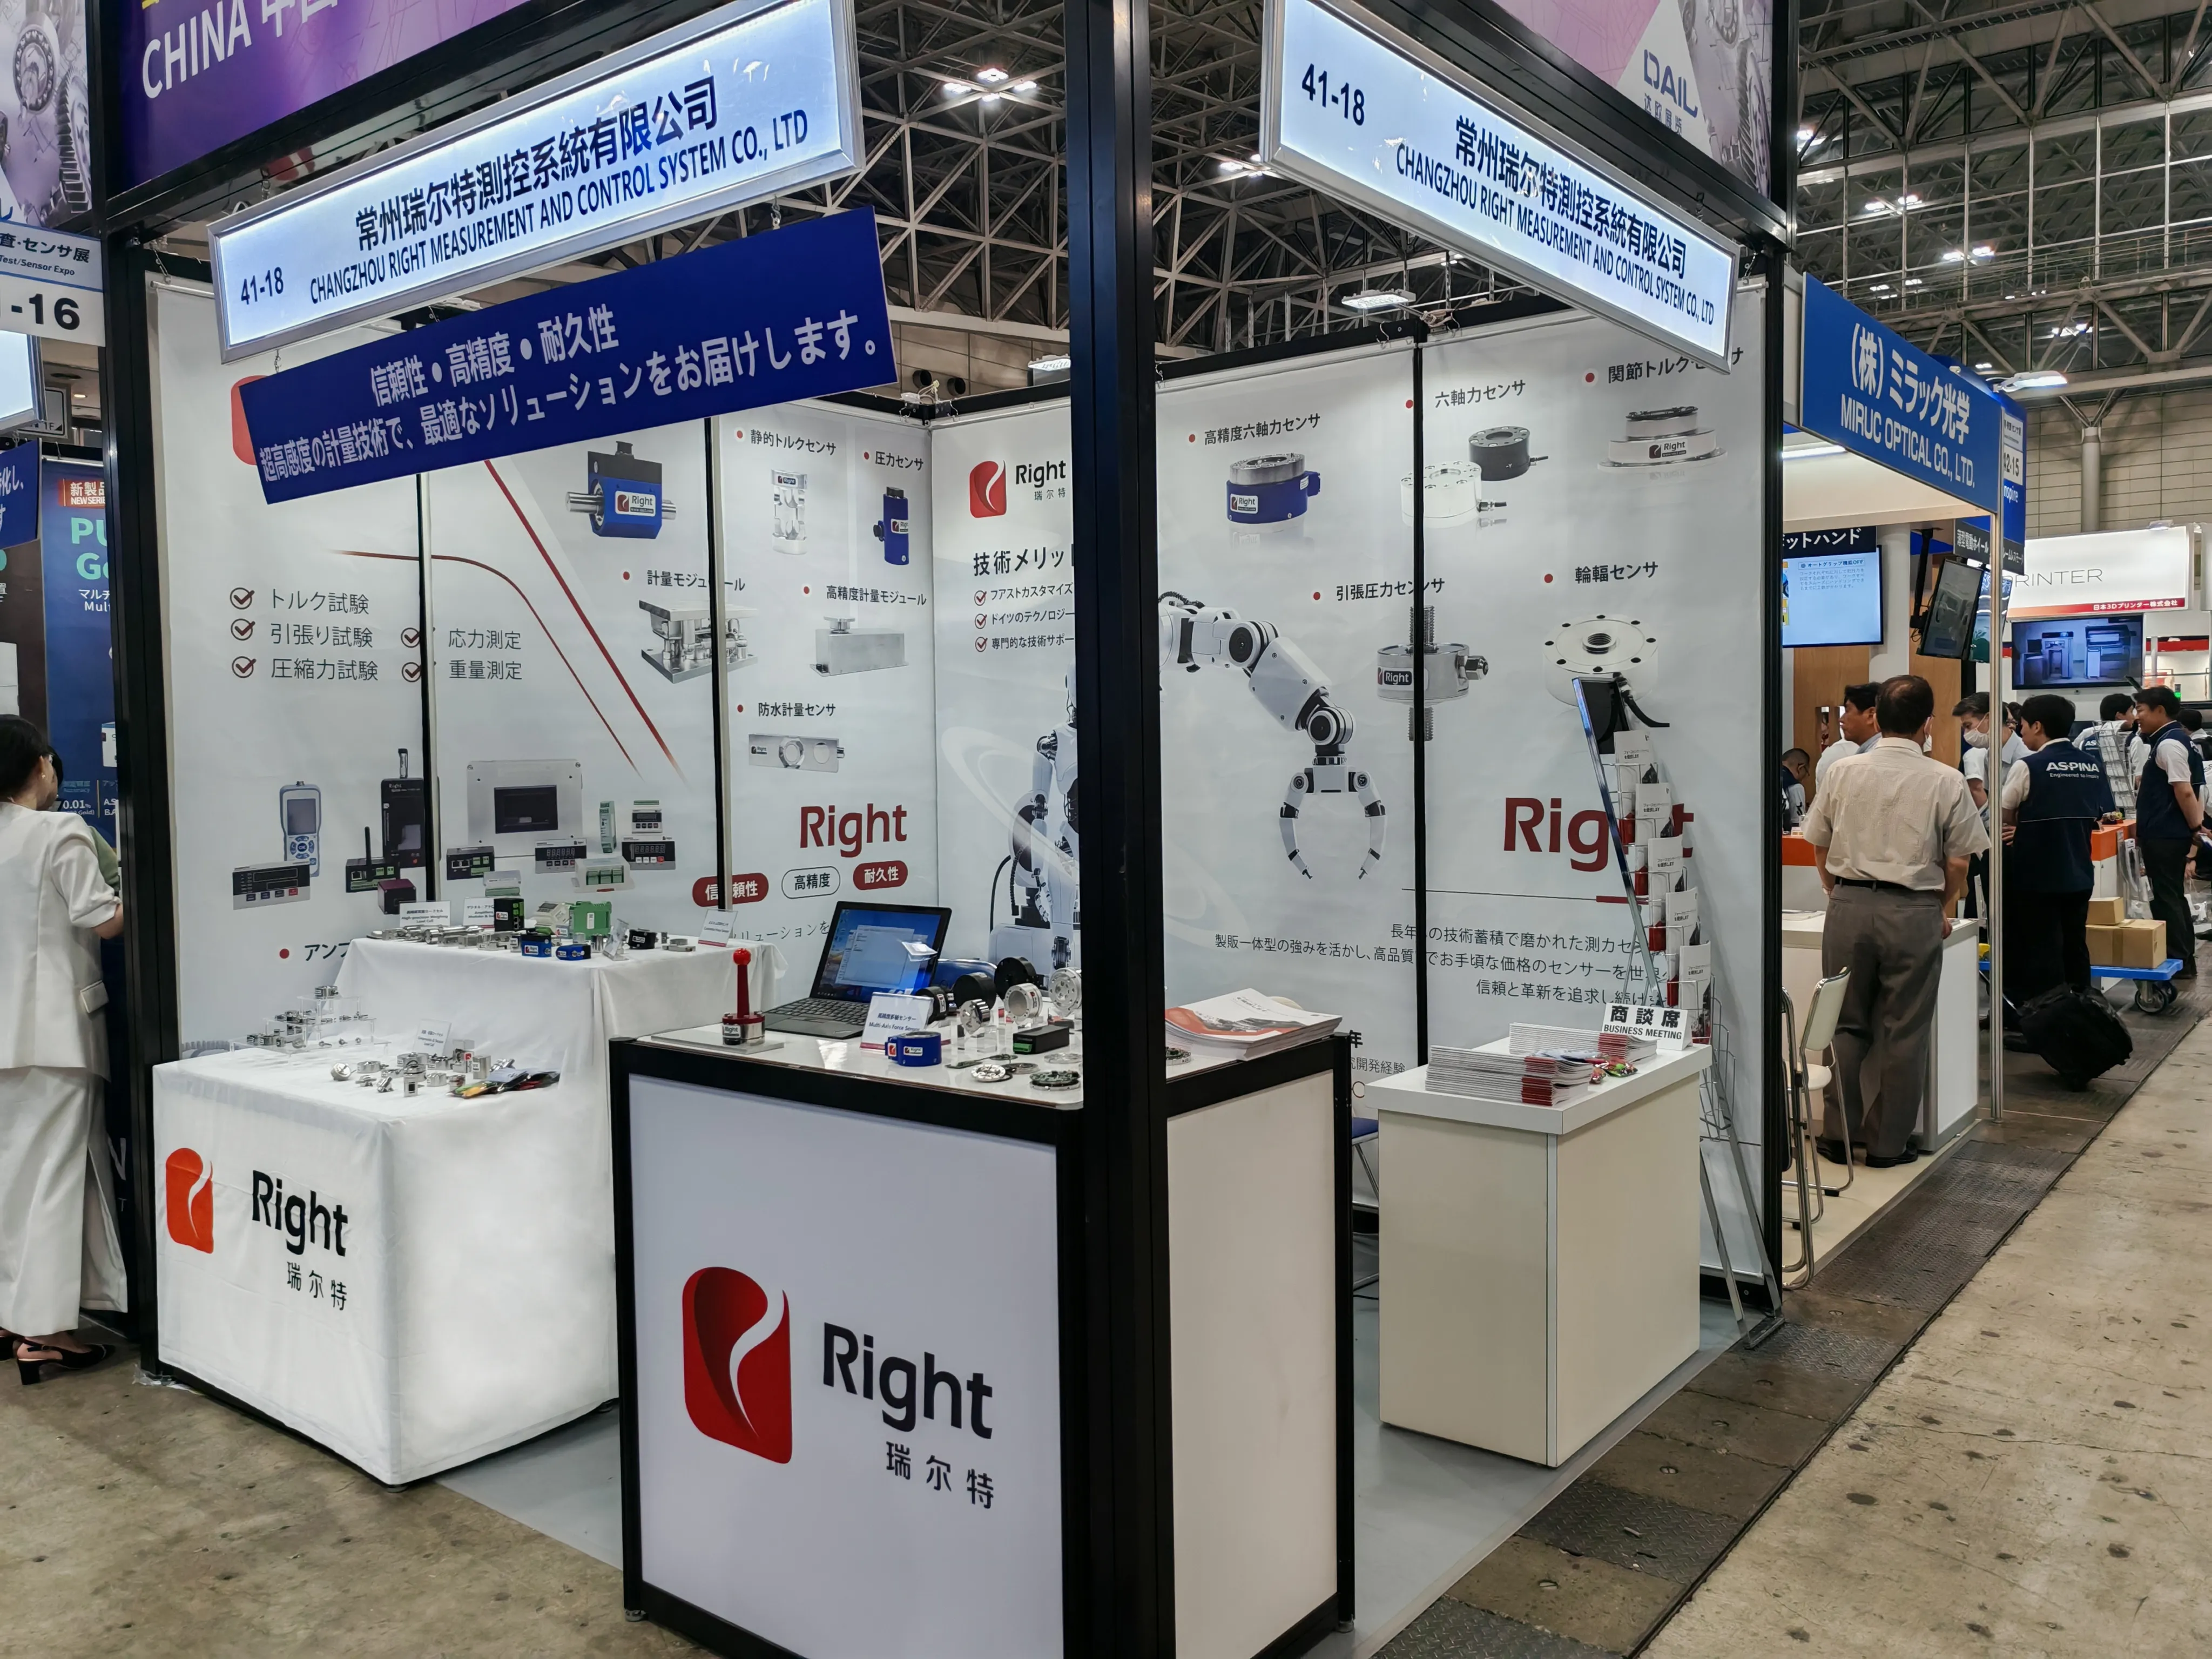
Sergi İncelemesi | Changzhou Right, 30. ManufacturingWorld Tokyo -Mekanik Bileşenler ve Malzeme Teknolojisi Fuarı'nda başarıyla yer aldı ve Asya Üretim Etkinliğine katıldı.
Sergi İncelemesi | Changzhou Right, 30. ManufacturingWorld Tokyo -Mekanik Bileşenler ve Malzeme Teknolojisi Fuarı'nda başarıyla yer aldı ve Asya Üretim Etkinliğine katıldı.
-
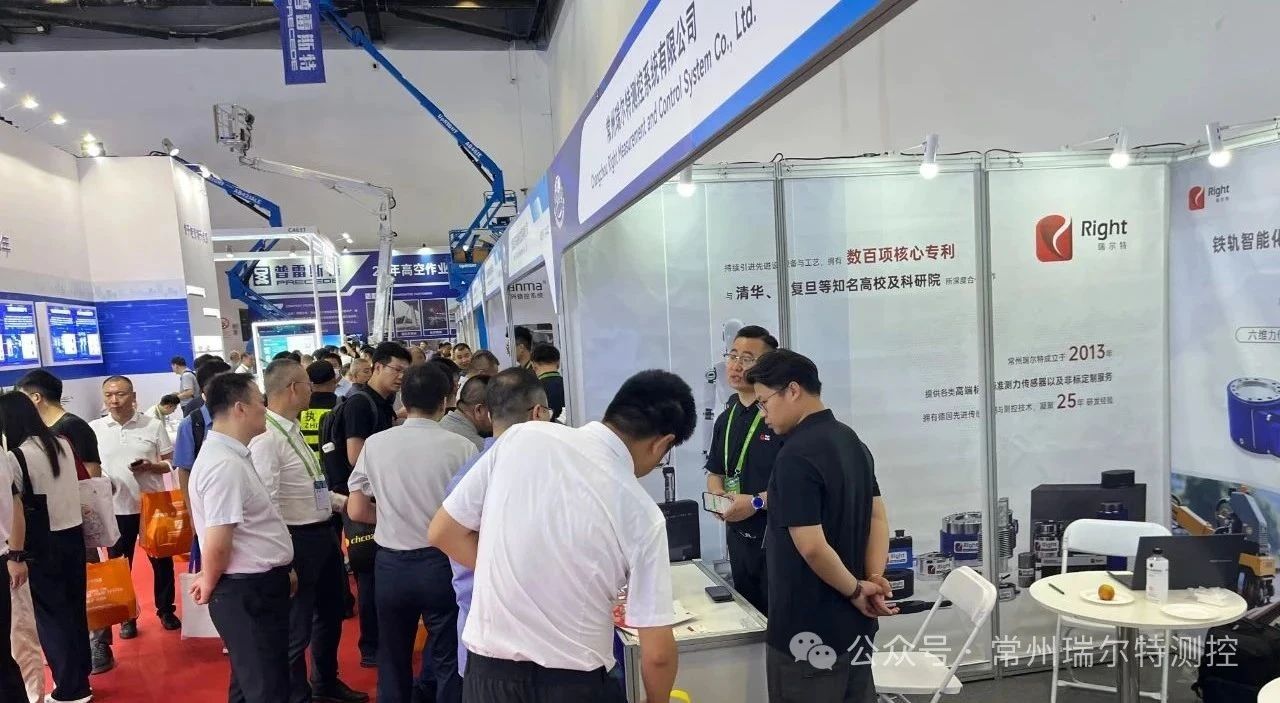
Sergi İncelemesi | Changzhou Right, 17. Çin Uluslararası Modern Demiryolu Teknolojisi ve Ekipmanları Fuarı'nda parlıyor, sensör teknolojisinde yenilikler yapıyor ve demiryolu güvenliği ve istihbaratının geleceğine eşlik ediyor
Pekin, 8 Temmuz 2025 —— Asya'daki en büyük ve uluslararası alanda en etkili demiryolu endüstrisi etkinliği olan 17. Çin Uluslararası Modern Demiryolu Teknolojisi ve Ekipmanları Fuarı (MODERN DEMİRYOLLARI), Pekin'deki Çin Ulusal Kongre Merkezi'nde görkemli bir şekilde açıldı.
-
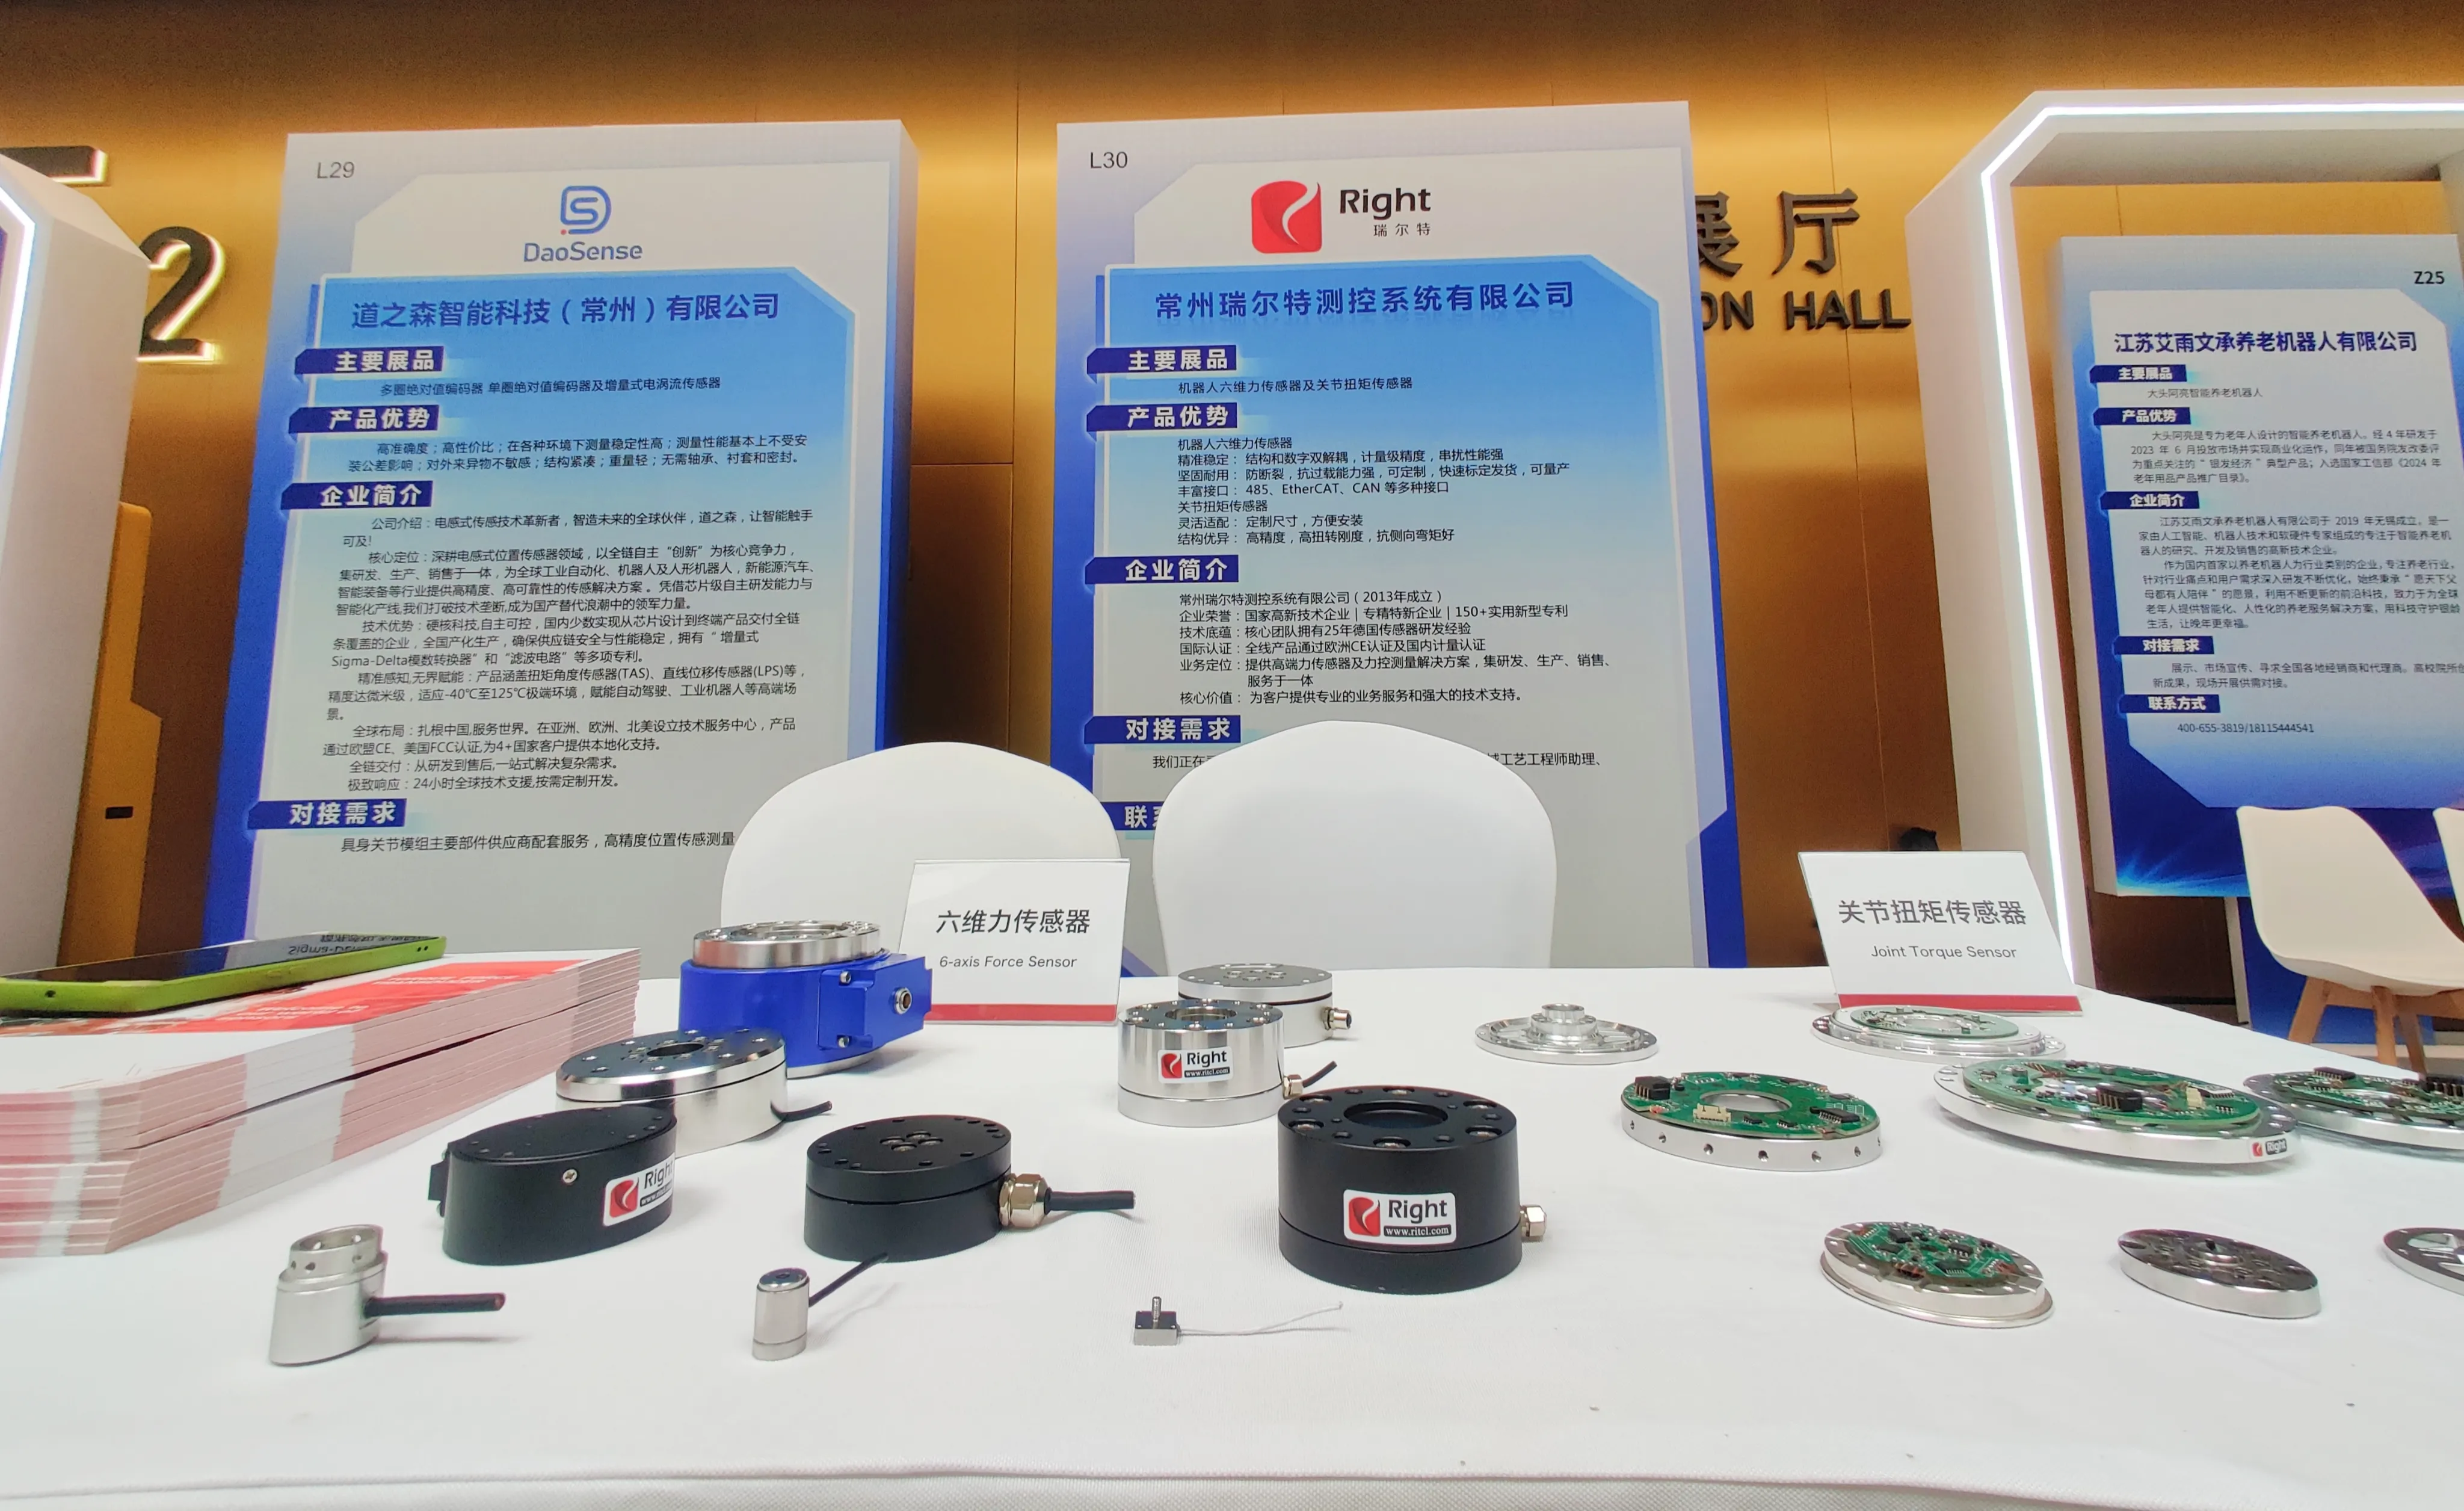
Hassas algıyı güçlendiren Changzhou Right, yeni bir AI+Robot çağını ortaklaşa başlatmak için Jiangsu Bedenlenmiş Akıllı Robot Endüstrisi İttifakı ile el ele veriyor!
Hassas algıyı güçlendiren Changzhou Right, yeni bir AI+Robot çağını ortaklaşa başlatmak için Jiangsu Bedenlenmiş Akıllı Robot Endüstrisi İttifakı ile el ele veriyor!
-

29. ULUSLARARASI MAKİNE TEZGAHLARI, METAL İŞLEME VE OTOMASYON TEKNOLOJİLERİ FUARI
Sizi Malezya METALTECH & AUTOMEX'e davet ediyoruz
-
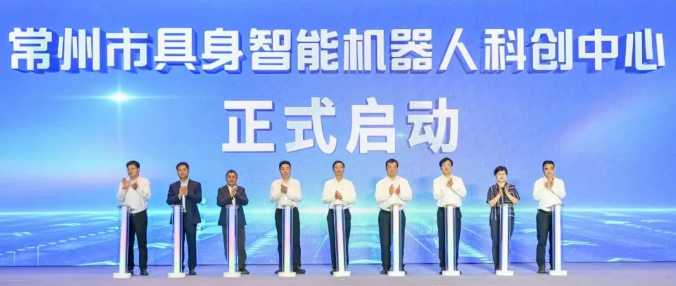
Changzhou Embeded Intelligent Robot Bilim ve Teknoloji İnovasyon Merkezi ve Sağ Anahtar Projesi Wuhan Yüksek Teknolojisine yerleşti
Akıllı Üretim Changzhou, "İnsan ve Makine" el ele gider. 29 Nisan'da Changzhou'nun "Yüzlerce Etkinlik ve Binlerce İşletme" endüstriyel zincir entegrasyonu ve yerleştirme etkinliğinin güçlendirilmesi etkinliği-1028 Robot Özel Etkinliği düzenlendi. Ülke çapında robotik alanında birçok yetkili uzman ve yurt içi ve yurt dışında 300'den fazla temsili kuruluş, geliştirme eğilimleri hakkında fikir edinmek, yüksek kaliteli kaynakları birbirine bağlamak, teknolojik yeniliği teşvik etmek, somutlaştırılmış zeka için yeni fırsatları paylaşmak ve dijital ve gerçek entegrasyonun yeni bir geleceği için birlikte çalışmak üzere Wuhan Yüksek Teknoloji'de bir araya geldi.
-
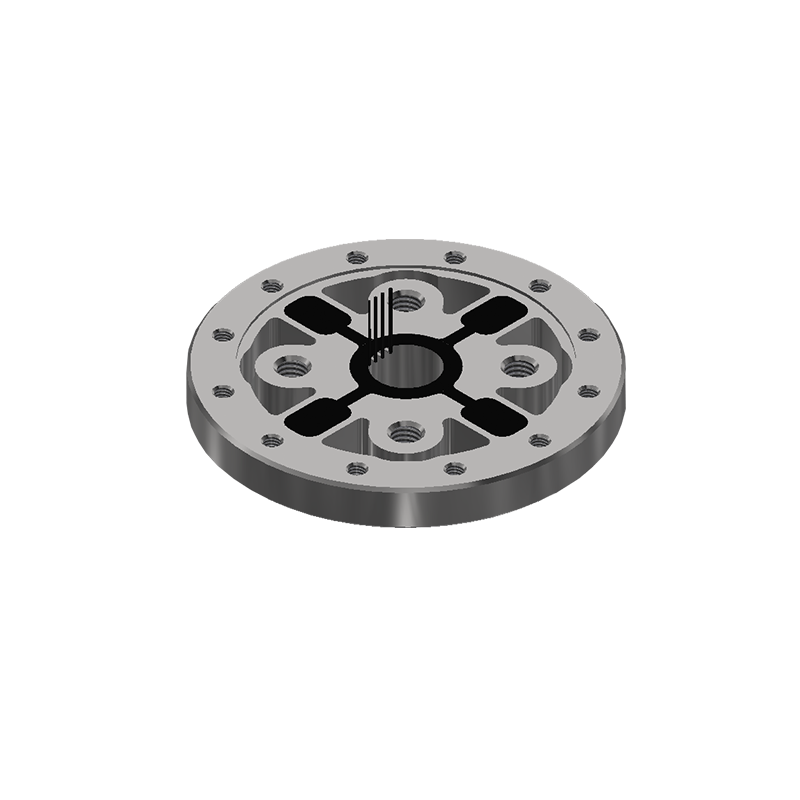
Modern Otomasyonda Robot Eklem Tork Sensörlerinin Uygulamalarının Araştırılması
Robotik teknolojisi ilerlemeye devam ettikçe hassasiyet ve yanıt verme yeteneği giderek daha hayati hale geliyor. Bu evrimde çok önemli bir rol oynayan bileşenlerden biri, robotun eklemindeki torku veya dönme kuvvetini ölçen bir cihaz olan robot eklem tork sensörüdür. Bu sensörler, modern robotik sistemlerin performansını, güvenliğini ve verimliliğini artırmak için gereklidir.
-
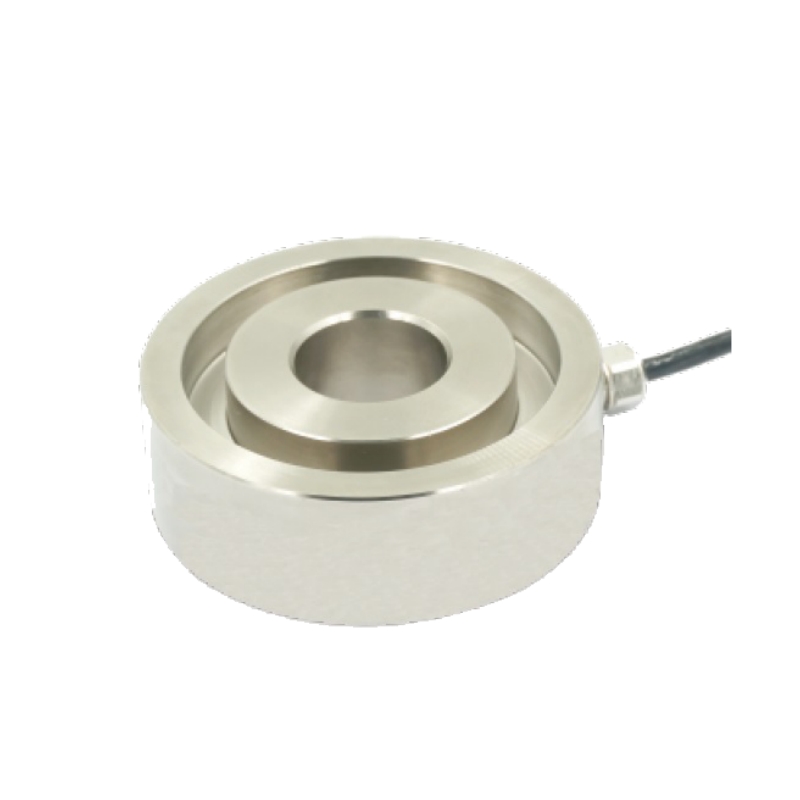
Kuvvet Sensörü Neyi Algılar? Modern Teknolojideki Rolünü Anlamak
Günümüzün giderek otomatikleşen ve hassasiyete dayalı dünyasında, kuvvet sensörleri çok çeşitli endüstrilerde hayati bir rol oynamaktadır. Peki bir kuvvet sensörü tam olarak neyi algılar ve modern makine ve cihazlarda neden bu kadar kritik bir bileşendir?
-
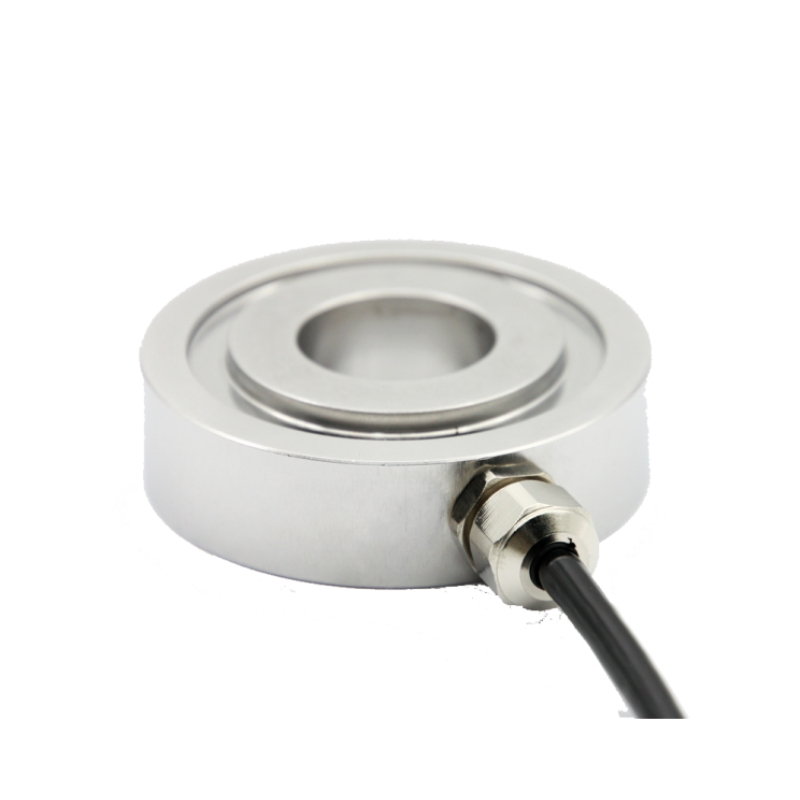
Halka Tipi Kuvvet Sensörü Nedir?
Endüstriyel otomasyon, robotik ve hassas mühendislik alanında doğru kuvvet ölçümü esastır. Çeşitli kuvvet algılama teknolojileri arasında halka tipi kuvvet sensörü, kompakt yapısı ve yüksek hassasiyeti nedeniyle öne çıkıyor. Peki halka tipi kuvvet sensörü tam olarak nedir ve nasıl çalışır?
-
Kuvvet Sensörü ile Basınç Sensörü Arasındaki Fark Nedir?
Akıllı sistemler, robot teknolojisi ve endüstriyel otomasyon daha karmaşık hale geldikçe sensörler hassasiyet, güvenlik ve verimlilik sağlama konusunda merkezde yer alıyor. En sık kullanılan tipler arasında kuvvet sensörleri ve basınç sensörleri bulunur. Bu terimler sıklıkla birbirinin yerine kullanılsa da, farklı işlevlere hizmet eder ve farklı ölçüm amaçları için tasarlanmıştır. Peki onları tam olarak ayıran şey nedir?
-

2 Eksenli Kuvvet Sensörü ve 3 Eksenli Kuvvet Sensörü: Hangisi Uygulamanıza En Uygun?
Akıllı üretim, robot teknolojisi ve hassas test çağında kuvvet sensörleri, kontrol ve analiz için gerçek zamanlı verilerin yakalanmasında hayati bir rol oynamaktadır. En yaygın kullanılan türleri arasında 2 eksenli ve 3 eksenli kuvvet sensörleri yer almaktadır. Ancak bunlar nasıl farklılık gösteriyor ve özel uygulamanız için hangisi daha iyi seçim?
-
Çift Aralıklı Kuvvet Sensörü Nasıl Çalışır?
Günümüzün yüksek hassasiyetli mühendislik ve endüstriyel ortamlarında doğru kuvvet ölçümü kritik öneme sahiptir. Bu ihtiyacı karşılamak için geliştirilen en çok yönlü araçlardan biri çift aralıklı kuvvet sensörüdür. Peki bu gelişmiş sensör tam olarak nasıl çalışıyor ve neden robotik, tıbbi cihazlar ve otomatik test sistemlerindeki uygulamalarda giderek daha fazla tercih ediliyor?
-
Gerilim basınç sensörü nasıl seçilir?
Gerilim basınç sensörü seçerken öncelikle hangi kuvvetin ölçüldüğünü belirlemelisiniz. Kuvvet sensörleri mekanik kuvvet ve pnömatik (hidrolik) kuvvet olarak ikiye ayrılır.
-
Basınç sensörünün çalışma prensibi
Basınç sensörü aslında basit yapısı, mükemmel doğrusallığı ve kararlılığı ve yüksek çıkış doğruluğu nedeniyle giderek daha fazla ilgi görüyor.
-
Tork sensörleri hakkında bilgi paylaşımı
Tork sensörü şu anda iki türe ayrılabilir: temaslı ve temassız. Temassız tork sensörüne kayan değişken tork sensörü de denir.
-
Kuvvet sensörü nedir? Türleri nelerdir?
Kuvvet, maddenin hareketindeki değişimin doğrudan nedenidir. Kuvvet sensörleri gerilim, çekme, basınç, ağırlık, tork, iç gerilim ve gerinim gibi mekanik büyüklükleri tespit edebilir.


